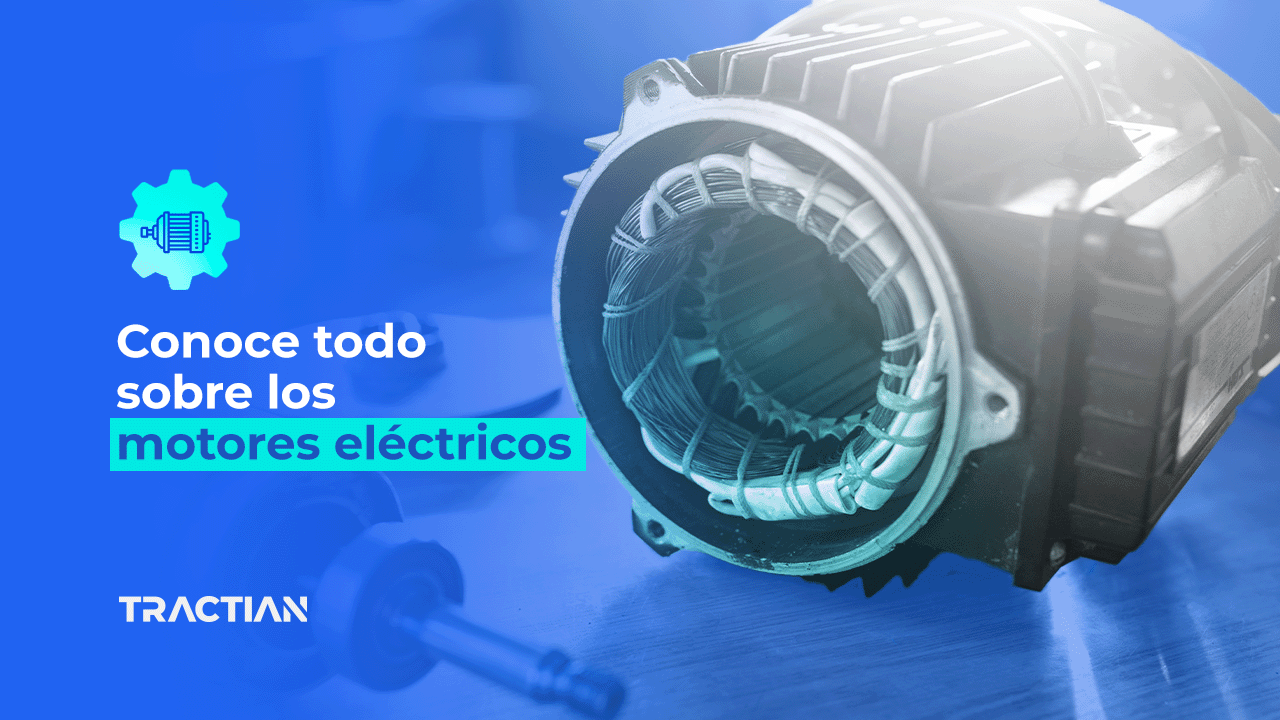
Un motor eléctrico convierte energía eléctrica en energía mecánica de rotación. Lo hace aprovechando un principio básico del electromagnetismo: cuando una corriente eléctrica circula dentro de un campo magnético, aparece una fuerza sobre el conductor. En la industria, el tipo más común es el motor de inducción trifásico, en el que el estator crea un campo magnético giratorio que induce corriente en el rotor y lo arrastra a girar un poco más lento que ese campo. De ese giro dependen bombas, compresores, ventiladores, transportadores y buena parte de los equipos de una planta.
Los motores eléctricos están en casi todos los procesos industriales, y por eso rara vez se piensa en ellos hasta que uno se detiene. Un motor que falla sin aviso puede parar una línea completa, sobre todo cuando mueve un equipo sin respaldo.
Entender cómo funciona un motor por dentro no es un ejercicio académico. Es lo que permite al equipo de mantenimiento reconocer qué componente está fallando, qué señal lo delata y qué intervención tiene sentido antes de abrir el equipo.
Este artículo explica el principio de funcionamiento de un motor eléctrico, cómo trabaja el motor de inducción que domina la industria, cuáles son sus partes principales, qué tipos de motores existen y qué hábitos de operación y mantenimiento extienden su vida útil.
El principio de funcionamiento de un motor eléctrico
Todo motor eléctrico, sin importar su tamaño o tipo, se basa en la interacción entre corriente eléctrica y campo magnético.
Cuando un conductor por el que circula corriente se coloca dentro de un campo magnético, sobre ese conductor actúa una fuerza perpendicular tanto a la corriente como al campo. Si el conductor tiene forma de espira y puede girar sobre un eje, las fuerzas en sus dos lados apuntan en sentidos opuestos y producen un par de giro. Ese par es el que hace rotar el eje del motor.
El reto de diseño es mantener ese par siempre en el mismo sentido. Si la corriente y el campo no cambiaran, la espira giraría media vuelta y se detendría en una posición de equilibrio. Cada tipo de motor resuelve ese problema de forma distinta, y esa solución es justo lo que los diferencia.
En los motores de corriente continua, un componente mecánico llamado conmutador invierte el sentido de la corriente en la espira cada media vuelta. En los motores de corriente alterna, la solución es más elegante: en lugar de invertir la corriente en el rotor, se hace girar el campo magnético.
El campo magnético giratorio
En un motor trifásico, el estator tiene tres grupos de bobinas distribuidos alrededor de su circunferencia, cada uno conectado a una fase de la alimentación. Como las tres fases de la corriente alterna están desfasadas entre sí, sus campos magnéticos alcanzan su valor máximo en momentos distintos.
La suma de esos tres campos produce un campo magnético resultante que gira alrededor del estator de forma continua, sin que ninguna pieza se mueva. Ese campo giratorio es la base de casi todos los motores industriales de corriente alterna.
La velocidad a la que gira ese campo se llama velocidad síncrona y depende de dos factores: la frecuencia de la red eléctrica y el número de polos del motor. Se calcula multiplicando la frecuencia por 120 y dividiendo el resultado entre el número de polos.
En México, la red opera a 60 Hz. O sea, un motor de dos polos tiene una velocidad síncrona de 3,600 revoluciones por minuto; uno de cuatro polos, de 1,800; y uno de seis polos, de 1,200. Esa relación explica por qué los motores industriales se fabrican en velocidades tan específicas, y por qué un variador de frecuencia puede cambiar la velocidad de un motor modificando la frecuencia que le entrega.
Cómo funciona un motor de inducción trifásico
El motor de inducción trifásico con rotor de jaula de ardilla es el más común en la industria. Se ha ganado ese lugar porque arranca por sí solo, tiene pocas piezas de desgaste y su costo es bajo en relación con su confiabilidad.
Su funcionamiento se explica en tres pasos que ocurren al mismo tiempo.
El estator crea el campo giratorio
Al conectar el motor a la red trifásica, las bobinas del estator generan el campo magnético giratorio a la velocidad síncrona. En ese momento, el rotor todavía está detenido.
El campo induce corriente en el rotor
El rotor de jaula de ardilla está formado por barras conductoras, normalmente de aluminio o cobre, unidas en sus extremos por anillos que las ponen en cortocircuito. Cuando el campo giratorio del estator pasa sobre esas barras, induce en ellas una corriente, de forma parecida a como un transformador induce corriente en su devanado secundario.
Por eso se llama motor de inducción: el rotor no recibe corriente por ningún cable ni contacto eléctrico. Toda la corriente del rotor aparece por efecto del campo del estator.
El rotor gira un poco más lento que el campo
Las corrientes inducidas en el rotor generan su propio campo magnético, que interactúa con el del estator y arrastra al rotor en el mismo sentido de giro.
Pero el rotor nunca alcanza la velocidad síncrona. Si lo hiciera, dejaría de haber movimiento relativo entre el campo y las barras, no se induciría corriente y no habría par. Esa diferencia entre la velocidad del campo y la del rotor se llama deslizamiento, y es la razón por la que un motor de cuatro polos a 60 Hz marca en su placa una velocidad cercana a 1,750 revoluciones por minuto y no 1,800.
El deslizamiento aumenta con la carga. Cuanto más par exige el equipo accionado, más se retrasa el rotor respecto del campo y más corriente circula por sus barras. En motores industriales de diseño estándar, el deslizamiento a plena carga suele estar entre 0.5 % y 5 %, menor en los motores grandes y mayor en los pequeños.
Ese detalle tiene una consecuencia práctica para mantenimiento. La velocidad real del motor, y por lo tanto las frecuencias que aparecen en su espectro de vibración, cambian ligeramente con la carga. Un diagnóstico que ignora el deslizamiento puede confundir una frecuencia de falla con otra.
Las partes principales de un motor eléctrico
Aunque cada fabricante tiene su diseño, los motores eléctricos industriales comparten un conjunto de componentes. Conocerlos permite ubicar dónde se origina una falla y qué técnica de monitoreo la detecta mejor.
Estator
El estator es la parte fija del circuito electromagnético. Está formado por un núcleo de láminas delgadas de acero apiladas y por las bobinas de cobre alojadas en sus ranuras. Las láminas, aisladas entre sí, reducen las pérdidas por corrientes parásitas que aparecerían en un núcleo sólido.
El aislamiento de las bobinas del estator es uno de los puntos más sensibles del motor. El calor, la humedad, la contaminación y los picos de voltaje lo degradan con el tiempo, y cuando falla, el motor suele requerir rebobinado.
Rotor
El rotor es la parte que gira y transmite el par al eje. En los motores de inducción más comunes es una jaula de barras conductoras integrada a un núcleo laminado. En los motores de rotor devanado, las barras se sustituyen por bobinas conectadas a anillos rozantes, lo que permite modificar sus características de arranque.
Las barras del rotor pueden agrietarse o desprenderse por arranques frecuentes o esfuerzos térmicos, un modo de falla que, como otras fallas internas del rotor y el estator, se detecta mejor combinando análisis de corriente y de vibración.
Entrehierro
Entre el rotor y el estator hay un espacio de aire muy pequeño llamado entrehierro. Por él pasa el campo magnético que conecta ambas partes, y su uniformidad es clave para el funcionamiento del motor.
Cuando el entrehierro no es uniforme, por desgaste de rodamientos, flecha doblada o montaje incorrecto, las fuerzas magnéticas se desequilibran y aparecen vibraciones de origen eléctrico que se suman a las mecánicas.
Flecha
La flecha, o eje, transmite la potencia mecánica del rotor al equipo accionado. En su extremo se montan coples, poleas o engranes, y recibe las cargas radiales y axiales que después transfiere a los rodamientos.
Una flecha mal alineada con el equipo que mueve es una de las causas más frecuentes de desgaste prematuro, y sus consecuencias se sienten en los rodamientos, los coples y los sellos, como muestra la desalineación entre ejes.
Rodamientos
Los rodamientos sostienen la flecha y permiten que gire con la menor fricción posible. Van montados en las tapas del motor, con la pista externa ajustada a la tapa y la pista interna ajustada a la flecha. Según el tipo de carga, pueden ser de bolas, de rodillos cilíndricos o de otros diseños, y pueden venir sellados o abiertos para relubricación.
Son el componente que más falla en un motor. La lubricación incorrecta, la contaminación y el montaje deficiente acortan su vida mucho antes de lo previsto, y elegir y mantener el tipo de rodamiento adecuado es una de las decisiones que más influyen en la confiabilidad del motor.
Carcasa, tapas y ventilador
La carcasa protege los componentes internos del polvo, el agua y el contacto accidental, y sirve como estructura del motor. Suele ser de hierro fundido o aluminio, y en muchos diseños tiene aletas externas para disipar calor.
Las tapas frontal y trasera cierran la carcasa y alojan los rodamientos. El ventilador, montado en la flecha del lado opuesto a la carga, empuja aire sobre las aletas para enfriar el motor. Si las aletas se cubren de suciedad o la guarda del ventilador se obstruye, la temperatura de operación sube y el aislamiento del estator envejece más rápido.
Caja de conexiones y placa de datos
La caja de conexiones aloja las terminales donde llega la alimentación eléctrica y el punto de puesta a tierra. Debe mantenerse cerrada y sellada para evitar la entrada de humedad y contaminantes.
La placa de datos resume la información que el equipo de mantenimiento necesita para operar y diagnosticar el motor: voltaje y corriente nominales, potencia, velocidad, frecuencia, factor de servicio, clase de aislamiento y eficiencia. En México, los motores trifásicos de inducción de 0.746 a 373 kW deben cumplir con la norma oficial de eficiencia energética NOM-016-ENER, cuya versión más reciente se publicó en 2025, y declarar su eficiencia en la placa.
Tipos de motores eléctricos industriales
El principio es el mismo para todos, pero la forma de generar y mantener el par cambia según el tipo de motor, y con ella cambian sus fallas típicas y la forma de monitorearlo.
Motores de corriente alterna de inducción
Son los que se describieron arriba y los más usados en la industria. Los trifásicos mueven la mayoría de las bombas, ventiladores, compresores y transportadores de una planta. Los monofásicos se usan en potencias pequeñas y necesitan un mecanismo auxiliar para arrancar, porque una sola fase no produce por sí misma un campo giratorio.
Motores síncronos
En un motor síncrono, el rotor gira exactamente a la velocidad síncrona, sin deslizamiento. Para lograrlo, el rotor tiene su propio campo magnético, generado por imanes permanentes o por un devanado alimentado con corriente continua.
Los motores síncronos de imanes permanentes se han vuelto comunes en aplicaciones que exigen alta eficiencia o control preciso de velocidad, casi siempre con un variador. Los síncronos de gran potencia con rotor devanado se usan en equipos como compresores grandes, donde además pueden ayudar a corregir el factor de potencia de la planta.
Motores de corriente continua
Los motores de corriente continua usan escobillas y un conmutador para invertir la corriente en el rotor en cada media vuelta. Ofrecen buen control de velocidad y par de arranque alto, lo que los hizo comunes en laminadoras, grúas y máquinas de proceso.
Su desventaja es el mantenimiento. Las escobillas y el conmutador se desgastan por contacto, y en muchas aplicaciones han sido reemplazados por motores de corriente alterna con variador. Existen también motores sin escobillas, que sustituyen el conmutador mecánico por uno electrónico.
Cada tipo tiene modos de falla propios, por lo que conviene que el programa de mantenimiento reconozca qué tipo de motor tiene cada equipo antes de definir qué medir.
Por qué fallan los motores y cómo extender su vida útil
La mayoría de las fallas de un motor no empiezan en el motor. Empiezan en la forma en que se instala, se alimenta, se carga y se mantiene.
Las causas que más acortan la vida de un motor
Los rodamientos concentran buena parte de las fallas, casi siempre por lubricación incorrecta, contaminación o montaje deficiente. Le siguen los problemas del devanado, provocados por sobrecalentamiento, humedad o picos de voltaje. Y alrededor de ambos aparecen causas mecánicas y eléctricas que aceleran la degradación: desalineación, desbalance, pata coja, holgura, desbalance de voltaje entre fases y armónicas en la alimentación, entre otras que se repasan en las fallas más comunes de los motores eléctricos.
En motores accionados por variadores de frecuencia se suma un modo de falla específico: las corrientes que se descargan a través del rodamiento y marcan su pista con un patrón de estrías, una erosión eléctrica que suele confundirse con un problema de lubricación.
Define la criticidad antes de definir el mantenimiento
No todos los motores merecen la misma atención. El primer paso es clasificar cada motor según la consecuencia de su falla: si detiene la línea, si tiene respaldo, cuánto cuesta repararlo y cuánto tarda en llegar un repuesto. Esa clasificación, que suele organizarse en una matriz de criticidad, define qué motores justifican monitoreo continuo y cuáles se cubren bien con inspecciones periódicas.
Monitorea la condición, no solo el calendario
El mantenimiento por calendario no distingue entre un motor que trabaja en condiciones ideales y uno que opera sobrecargado o mal alineado. El monitoreo de condición sí.
Cada variable detecta una parte distinta de las fallas. La vibración revela desbalance, desalineación, holgura y desgaste de rodamientos, y es la base de cualquier programa de sensores de vibración en motores. La temperatura confirma sobrecargas y problemas de ventilación, y la termografía permite verlos también en la caja de conexiones y en los tableros. En motores grandes con rodamientos lubricados por aceite, el análisis del lubricante agrega información sobre desgaste interno.
La combinación de esas técnicas predictivas es lo que permite detectar una falla en su etapa inicial, cuando todavía se puede programar la intervención en lugar de reaccionar a un paro.
Motores eléctricos y consumo de energía
Los motores no solo determinan la disponibilidad de una planta. También determinan buena parte de su factura eléctrica.
Según la plataforma de sistemas de motores eléctricos del programa 4E de la Agencia Internacional de Energía, en 2023 los sistemas accionados por motores eléctricos consumieron alrededor de 53 % de la electricidad mundial y cerca de 72 % de la electricidad usada por la industria.
Por eso la eficiencia del motor y su condición están conectadas. Un motor desalineado, con rodamientos dañados o trabajando muy por debajo de su carga nominal consume más energía de la necesaria para el mismo trabajo. Los motores de inducción que operan con poca carga, además, trabajan con un factor de potencia bajo, lo que aumenta la energía reactiva que la planta toma de la red.
Medir la corriente, el voltaje y la potencia de cada fase con sensores de energía permite detectar desbalances entre fases, sobrecargas y consumos anormales que anticipan tanto problemas eléctricos como mecánicos. Ese seguimiento continuo del consumo eléctrico de los equipos conecta la eficiencia energética con la confiabilidad, dos objetivos que en muchas plantas se gestionan por separado.
Preguntas frecuentes sobre motores eléctricos
¿Cuál es el principio de funcionamiento de un motor eléctrico?
Un motor eléctrico funciona por la fuerza que aparece sobre un conductor con corriente cuando está dentro de un campo magnético. Esa fuerza, aplicada sobre las espiras o barras del rotor, produce un par que hace girar el eje.
En los motores de corriente alterna, el estator genera un campo magnético giratorio que arrastra al rotor. En los de corriente continua, un conmutador invierte la corriente para mantener el giro en el mismo sentido.
¿Por qué un motor de inducción no gira a su velocidad síncrona?
Porque necesita una diferencia de velocidad entre el campo del estator y el rotor para inducir corriente en las barras. Si el rotor alcanzara la velocidad del campo, no habría corriente inducida ni par.
Esa diferencia se llama deslizamiento. Por eso un motor de cuatro polos a 60 Hz, con velocidad síncrona de 1,800 revoluciones por minuto, gira en la práctica cerca de 1,750.
¿Cuál es la diferencia entre un motor síncrono y uno asíncrono?
El motor síncrono gira exactamente a la velocidad del campo magnético del estator, porque su rotor tiene un campo propio generado por imanes o por un devanado con corriente continua. El asíncrono, o de inducción, gira un poco más lento, porque su rotor depende de la corriente inducida por el campo del estator.
Los asíncronos son los más comunes en la industria por su robustez y bajo costo. Los síncronos se usan donde se necesita velocidad constante, alta eficiencia o corrección del factor de potencia.
¿Cuál es la parte que más falla en un motor eléctrico?
Los rodamientos. Los estudios de confiabilidad de motores los ubican como la primera causa de falla, seguidos por el devanado del estator.
La mayoría de esas fallas se originan en la lubricación, la contaminación o el montaje, lo que significa que son en gran parte evitables con buenas prácticas de instalación y un programa de monitoreo de condición.